
로봇 데이터를 봉투째 흩어 두지 않고, Mosaico 가 한 기반에서 보관하고 조회한다
요약
Mosaico 는 로봇의 흩어진 센서 기록을 조회할 수 있는 자료 자산으로 모은다. Rust 보호 프로세스와 파이썬 개발 묶음을 쓰고 Apache-2.0 으로 공개하며 ROS 와 ROS 2, MCAP 을 지원한다.
추천- 이름
- Mosaico
- 버전
- 0.6.1
- 오픈소스
- 오픈소스
- 운영체제
- macOSLinux
- 공식 사이트
- https://mosaico.dev
- 업데이트
- 2026-10-10 15:08
Mosaico 는 Mosaico Labs 가 로봇과 신체를 가진 인공지능을 위해 만든 공개 데이터 플랫폼이며, 흩어진 센서 기록을 조회할 수 있고 훈련에도 쓸 수 있는 자료 자산으로 모은다.
로봇 데이터에서 가장 다루기 어려운 것은 모은 뒤의 일이다. 스스로 달리는 장치가 한 번 돌면 거리 측정기는 10 헤르츠로 훑고, 움직임 측정기는 100 헤르츠로 기록하고, 카메라는 30 헤르츠로 찍는다. 게다가 세 센서의 시계는 천천히 어긋난다. 이것이 원반 위에서는 수백 기가바이트부터 시작하는 기록 봉투가 되고, 그 안의 어느 1 초의 어느 한 줄을 꺼내려면 먼저 봉투를 통째로 풀어야 한다. 훈련에 넣을 때가 되면 한 번 쓰고 버릴 스크립트를 잔뜩 써서 비동기이고 성긴 데이터를 고정 비율의 배열로 맞춰야 한다.
Mosaico 는 이 일을 기반으로 다룬다. Mosaico Labs 가 만들고 2025 년 12 월 GitHub 에 Apache-2.0 으로 공개했다. 세 공동 창업자는 팔마와 실리콘밸리를 오가며 십여 년 동안 스스로 달리는 차의 시스템을 다뤘고, 페타바이트 규모의 높은 빈도 센서 데이터를 오래 다뤘다. 그들의 말로는 잘 부서지고 살피기 어려우며 검증이 거의 불가능한 손수 만든 흐름이 다시 만들게 된 까닭이다.
두 부품, Rust 보호 프로세스와 파이썬 개발 묶음
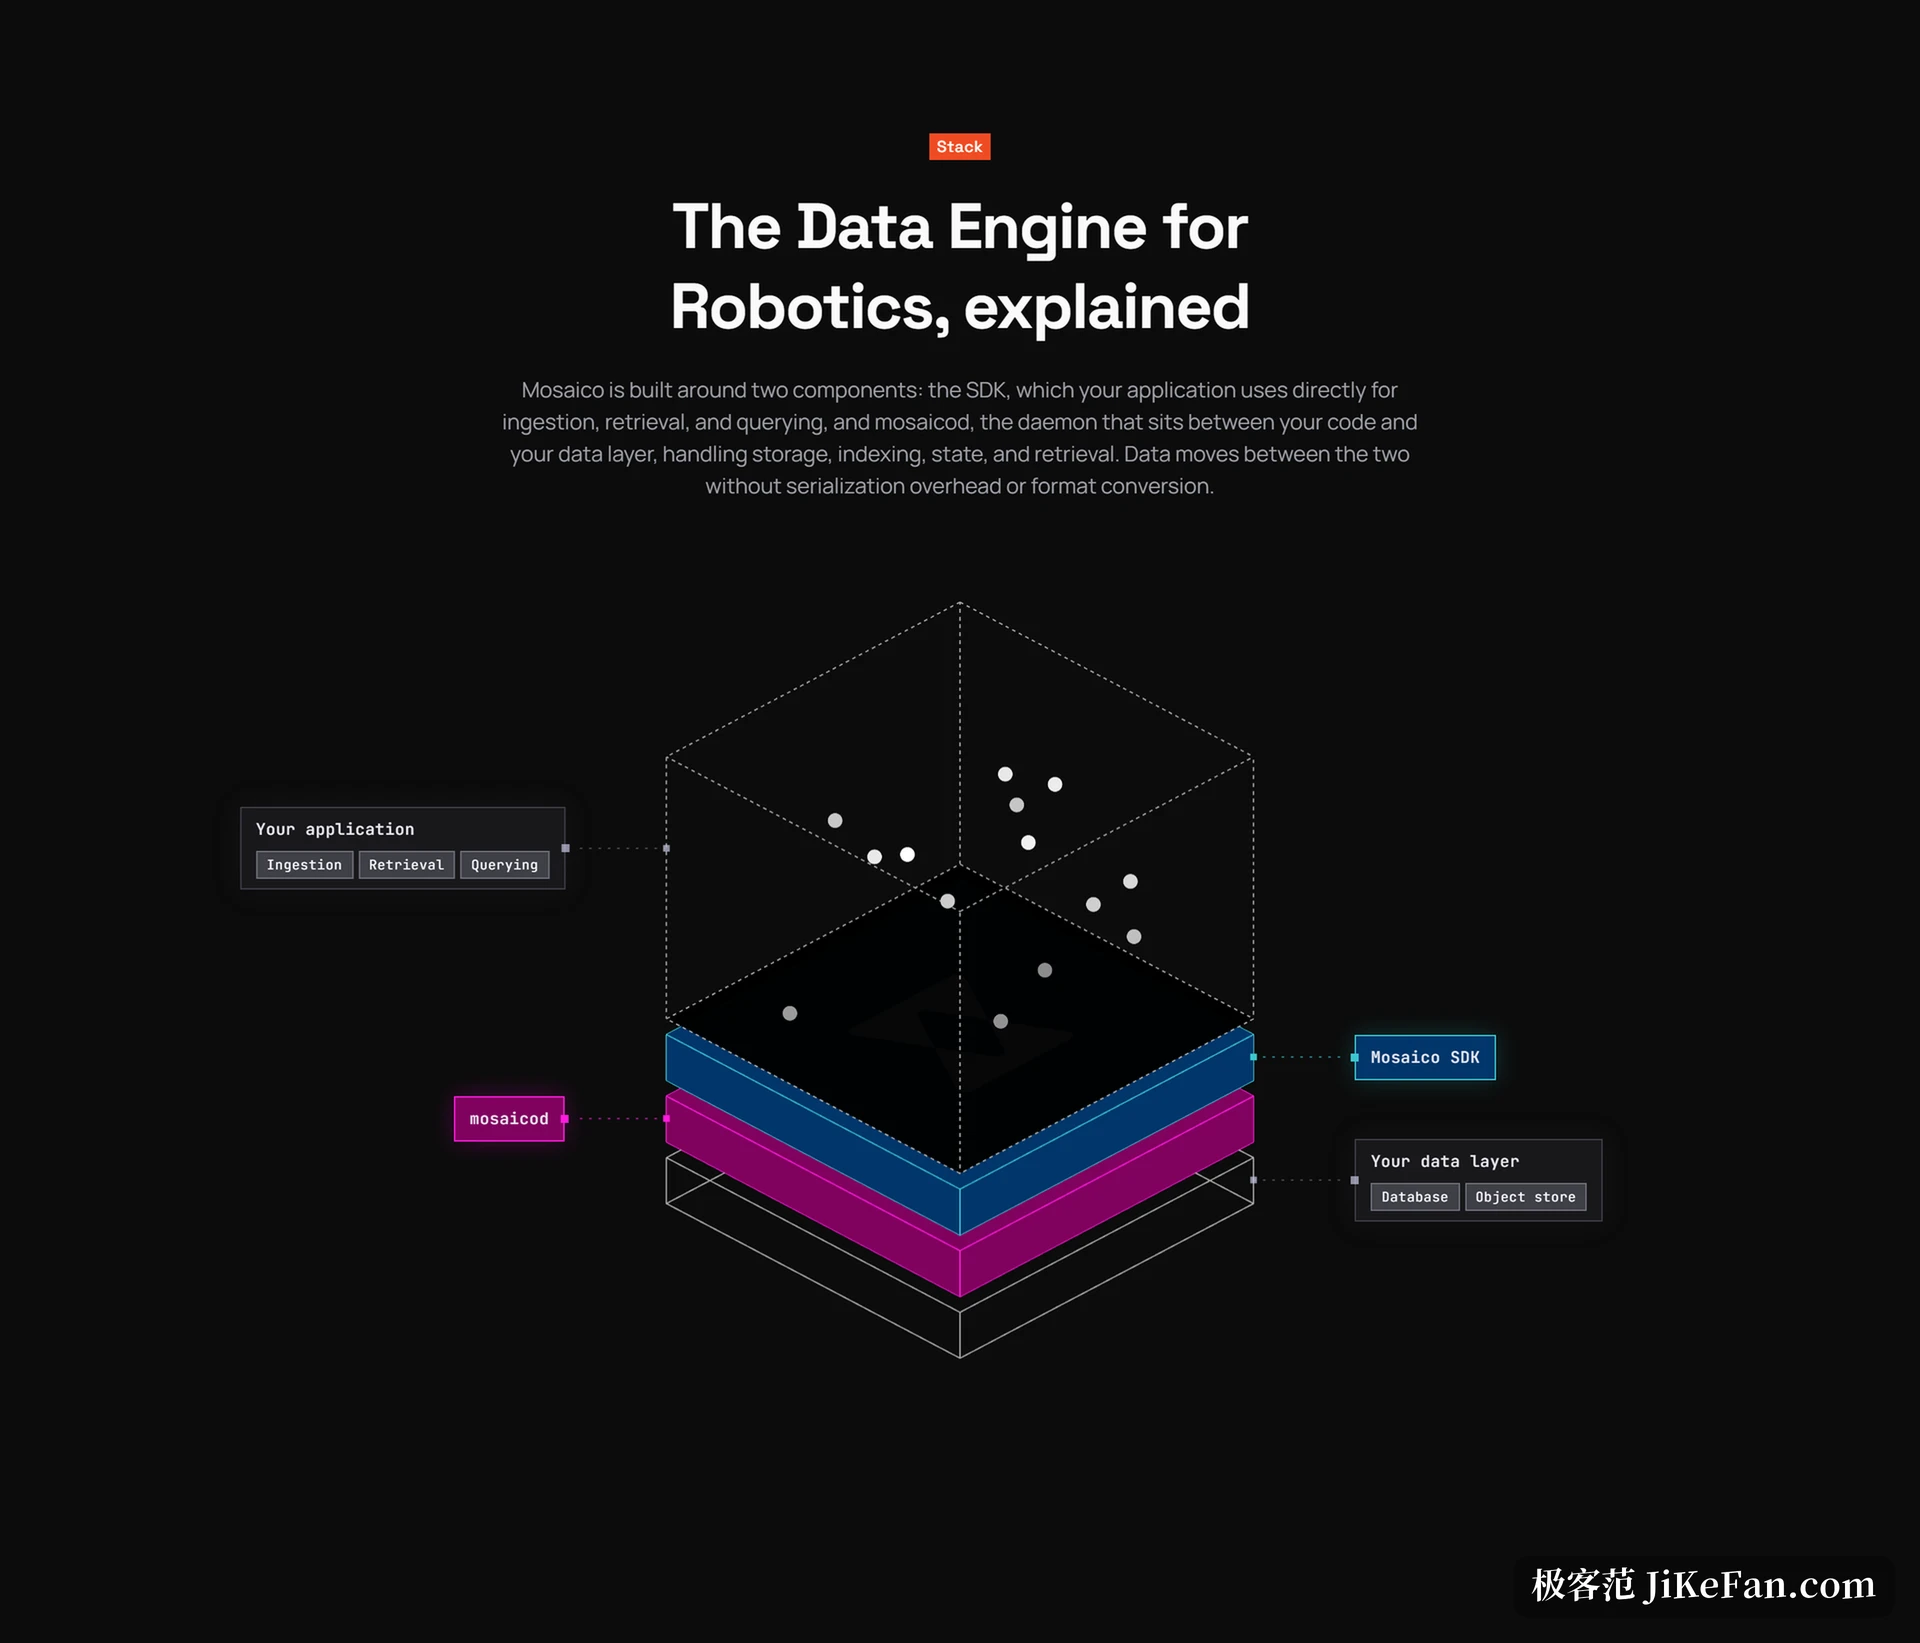
플랫폼 전체는 두 부품이다. 서버 쪽은 mosaicod 라는 보호 프로세스로 Rust 로 쓰였고 보관과 목록 관리, 데이터 쓰기와 찾기를 맡는다. 쓰는 쪽은 파이썬 개발 묶음이고 개발자는 자기 스크립트로 들여와 올리고 조회한다. 둘 사이는 흔한 서버와 클라이언트 관계이고 데이터는 어느 쪽으로 움직여도 따로 변환을 쓰지 않으며 형식을 바꾸지도 않는다.
찾는 길은 한 문장 따로 할 만하다. 보통은 데이터를 바이트 배열로 다루므로 한 줄을 얻으려면 파일 전체를 처음부터 풀어야 한다. Mosaico 는 현대 데이터 호수의 생각을 빌려 사본을 만들지 않는 구조로 지정한 줄에 바로 닿고, 봉투 형식 자체의 한계를 넘는다. 흐름은 쓰이는 대로 스스로 색인이 붙고 조회 엔진이 그것으로 필요 없는 부분을 잘라내며 필요한 한 구간만 내놓는다.
쓰기와 조회, 재생, 세 가지 바탕
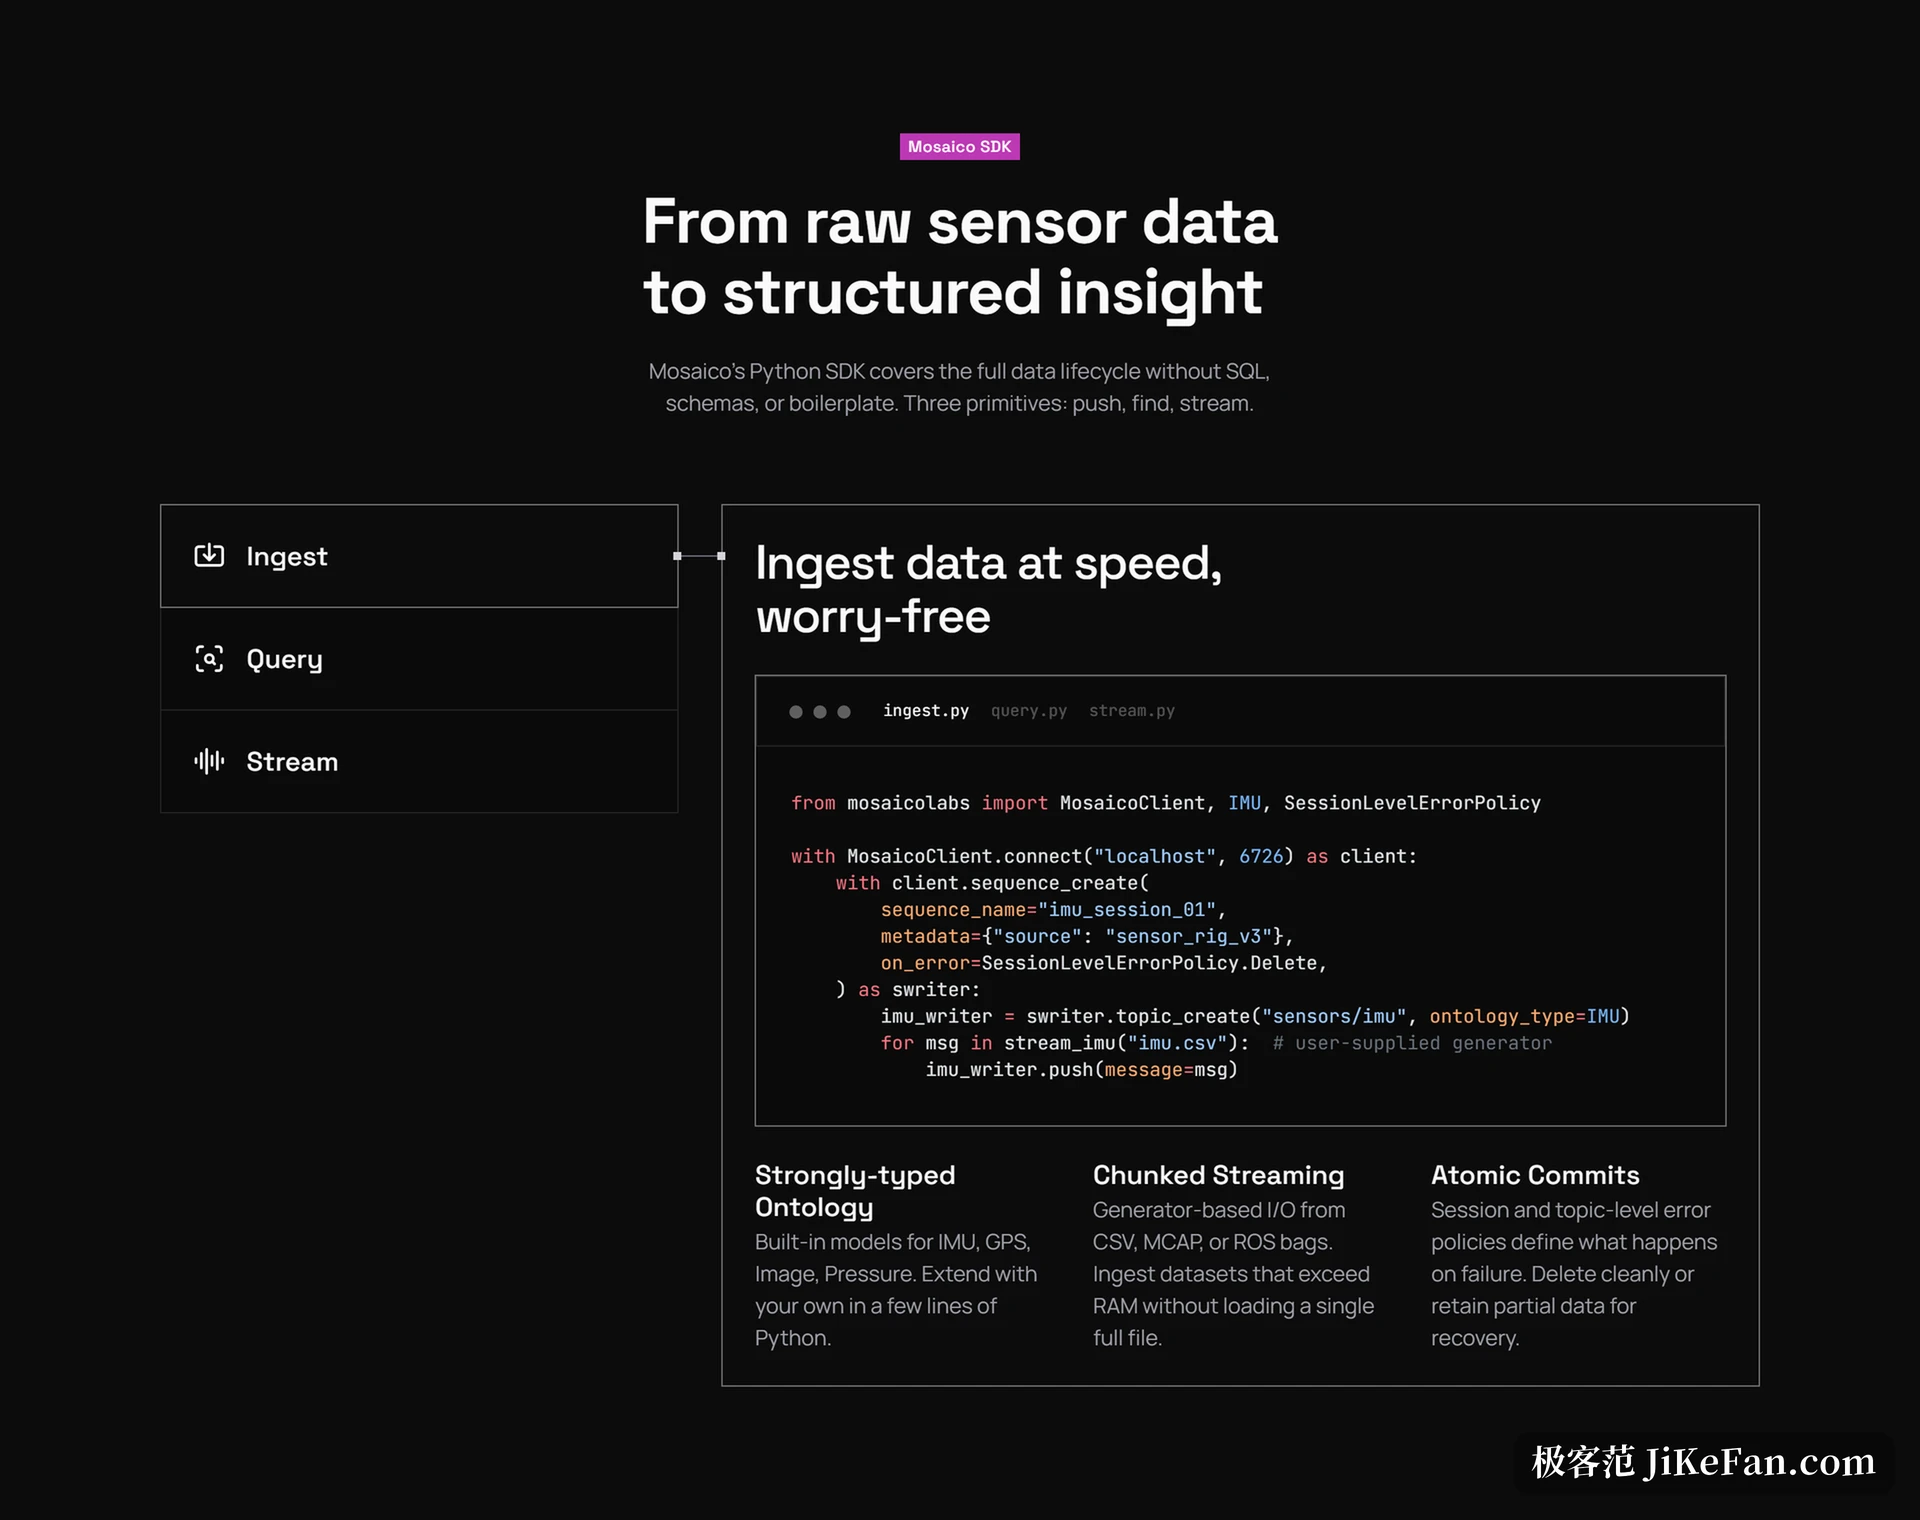
개발 묶음의 접점은 일부러 얇게 만들어 파는 쪽이 push, find, stream 세 동작으로 정리했다. 쓰기와 조회, 재생에 해당한다. 쓸 때는 먼저 배열을 만들고 그 안에 주제를 만들고 시각 표시가 붙은 소식을 하나씩 밀어 넣는다. 주제는 만들 때 본체 형을 묶으며 예를 들어 움직임 측정기가 된다. 대화 층과 주제 층은 각각 오류 때의 규칙을 정할 수 있어, 실패하면 깨끗이 지우거나 일부를 남겨 되살린다.
조회는 사슬 조립으로 쓰고 SQL 도 쓰지 않으며 다른 조회 언어도 배우지 않는다. 배열 이름으로 맞출 수 있고 업무 곁정보로 걸러 낼 수도 있어, 예컨대 사업 이름이 어떤 값과 같다는 조건과 보임 정도가 50 미만이라는 조건을 합치면 서버가 한 번의 요청으로 여러 영역 걸러내기를 끝낸다. 모든 일치는 시작과 끝 시각을 나노초까지 정확히 돌려준다.
형을 가진 본체, 데이터가 물리의 양으로 말한다
조회를 이렇게 짧게 쓸 수 있는 까닭은 데이터 위에 엄격한 형을 가진 본체를 얹었기 때문이다. 소식 하나를 바이트 배열로 보지 않고 의미에서 무엇인지 알아야 한다. 파는 쪽은 움직임 측정기와 위성 위치, 영상, 압력 같은 흔한 로봇 데이터 형을 갖추었고, 개발자는 몇 줄의 파이썬으로 자기 형을 더할 수 있다.
본체의 곧바른 이득은 조회를 물리의 양으로 쓸 수 있다는 것이다. 가속도 조건을 쓸 때 가속도 x 축 값을 보는 판단으로 그대로 쓰고, 같은 조건이 거르기와 모으기에 모두 쓰인다. 파는 쪽은 또 일치한 결과를 시간 창으로 덩어리로 모으는 거르기와 주제를 넘어 겹침을 구하는 거르기를 내어, 어떤 주제가 조건에 맞는지가 아니라 언제 그 일이 있었는지에 답한다.
바뀌지 않는 데이터 층과 출처
또 하나의 선택은 판 관리에 있다. 흔한 방식은 데이터에 판 번호를 붙이지만 번호는 이 조회가 어느 사본을 보았는지를 흐리게 만든다. Mosaico 는 대신 바뀌지 않는 층을 쓴다. 새 데이터는 옆으로 겹쳐 쌓이고 옛 층은 절대 다시 쓰지 않아, 조회 기록이 정해지고 되풀이되며 생 센서에서 훈련 묶음까지의 모든 변환이 따라갈 수 있다. 고장을 나중에 되짚거나 결과를 증명해야 하는 자리에서는 이 점이 속도보다 무겁다.
센서 흐름을 훈련 묶음으로 맞춘다
플랫폼에 든 기계 학습 모듈은 생 기록에서 훈련 데이터까지의 길을 맡는다. 맞지 않는 센서 데이터를 받아 뽑기와 동기, 창 나누기 세 단계로 나눈다. 뽑기는 입출력과 기억을, 동기는 시간 맞추기를, 창 나누기는 묶음의 모양을 맡고 셋은 따로 조정하거나 바꿀 수 있다. 개발자는 표본 걸음을 정하고 나온 묶음을 그대로 세밀 조정에 쓴다. 손안에 큰 중간 파일을 먼저 만들 필요가 없고 데이터 묶음도 플랫폼에서 흘려 읽어 봉투째 내려받지 않아도 된다.
잇기와 배치, 도는 곳
데이터 받기 쪽은 ROS 와 ROS 2, MCAP 같은 흔한 로봇 데이터 형식을 그대로 지원하고 중간 연결층과 떨어져 있으며 압축률은 형식에 따라 스스로 맞춘다. 이 밖에도 플랫폼은 데이터 본체와 여러 모양 찾기, 데이터 출처, 편성, 증명 가능성, 데이터 그릇 여섯 단계를 덮는다.
배치에서는 mosaicod 가 미리 지은 실행 파일과 그릇 이미지를 내고 판 표시는 안정판과 작은 판, 정확한 판, 날마다 짓기 네 가지로 나뉘어 운영에서는 정확한 판을 고정하는 편이 좋다. 저장은 기본으로 S3 와 맞는 객체 저장소를 지원하고 손안 파일 체계로 내려갈 수도 있으며 곁정보는 PostgreSQL 하나에 기댄다. 보호 프로세스는 지금 리눅스와 맥오에스만 지원해 윈도우에서는 WSL2 안에서 돌린다.
공개와 상업 두 길
Mosaico 는 Apache-2.0 으로 공개되고 핵심 엔진과 중간 연결층과 무관함, ROS 호환성 모두 공개 범위에 들어가며, 파는 쪽은 이 바탕 층에 값을 받는 벽을 두지 않는다고 첫 화면에 적었다. 다른 길은 상업 허가로 기업 상황을 향하고 검토 화면, 잘게 나눈 접근 제어, 사용자 관리, 맞춤 데이터베이스와 데이터 연결기를 낸다. 다만 프로젝트가 공개되어 있어도 법적 이유로 지금은 바깥에서 오는 합치기 요청을 받지 않으며, 참여하려는 사람은 먼저 팀에 연락해 인정된 기여자가 되어야 한다.
기록 봉투에서 자료 자산까지. Mosaico 가 다루는 것은 아주 구체적인 문제다. 로봇 팀이 데이터 흐름을 직접 짜깁기하지 않게 하고, 보관과 찾기, 훈련 데이터 준비를 하나의 공통 바탕에 넘긴다.